
Um pedestre atravessa a rua numa noite de chuva. Para quem dirige, é uma única cena. Para os sensores de um automóvel, são versões diferentes da mesma realidade: a câmera recebe luz e tenta entender o que está diante do carro; o radar mede distância e velocidade relativa por ondas de rádio; o usa pulsos de laser para reconstruir a geometria do ambiente.
Essa diferença explica por que perguntar qual sensor é “melhor” quase sempre leva a uma resposta simplista. Revisões recentes da literatura sobre percepção automotiva convergem em um ponto: nenhuma modalidade é superior em todas as situações. Desempenho depende de hardware, software, alcance, iluminação, clima, tipo de alvo e da forma como os sensores são combinados.
Na prática, o que importa é a especialidade de cada um e, principalmente, o que acontece quando a situação deixa de ser ideal.

Câmera: o sensor que entende a cena
A câmera é a modalidade mais próxima da visão humana. Ela registra cor, textura, contraste e contornos e entrega ao software a matéria-prima para reconhecer faixas, placas, semáforos, veículos, ciclistas e pedestres. Câmeras automotivas atuais combinam processamento de imagem e redes neurais para interpretar a cena e prever movimentos. A Bosch, por exemplo, descreve uma arquitetura que usa vários caminhos de processamento em paralelo para reconhecer objetos, marcas viárias e limites da área trafegável.
O ponto fraco está na própria natureza óptica do sensor. Contraluz, faróis, baixa iluminação, chuva, neblina, spray de água, sujeira e gotas no para-brisa podem reduzir a qualidade da imagem. Isso não significa que a câmera deixe de funcionar sempre que o tempo piora: sensores HDR e algoritmos modernos ampliaram muito sua capacidade. Significa que a percepção visual continua dependente de uma imagem utilizável.
Radar: distância e velocidade são sua especialidade
O radar trabalha de outra forma. Ele transmite ondas de rádio e analisa o retorno para estimar onde existe um alvo e como sua distância muda. Essa medição de alcance e velocidade relativa é especialmente útil para e . Também é uma modalidade muito menos dependente da iluminação e tende a preservar melhor sua capacidade em chuva, neblina e spray do que sensores ópticos, embora não seja imune a clima severo, multipercurso e ruído.
Historicamente, o compromisso foi uma representação menos detalhada da cena. Um radar pode saber com grande precisão que existe um retorno à frente sem entregar a mesma riqueza semântica de uma imagem. Radares de alta resolução estão reduzindo essa diferença: a geração atual da Bosch usa maior resolução angular e processamento baseado em para separar e classificar melhor objetos, inclusive pequenos alvos estáticos próximos de estruturas maiores.
: uma régua 3D para o ambiente
O também é um sensor ativo, mas usa luz laser. O retorno dos pulsos permite construir uma nuvem de pontos tridimensional com informação muito precisa de profundidade, forma e posição. É uma vantagem importante para mapear espaço livre e geometria sem depender da iluminação ambiente da mesma forma que uma câmera convencional.
O SCALA Gen 3 da Valeo ilustra o nível atual da tecnologia: a fabricante declara alcance de 200 metros para alvos com 10% de refletividade, campo horizontal de 120 graus e resolução angular de 0,05 grau. São dados do fornecedor, não uma validação independente de desempenho. A própria física do traz limites: chuva, neblina, neve e água sobre a janela do sensor podem espalhar ou atenuar a luz. Por isso sistemas automotivos incorporam recursos como aquecimento e limpeza.

Noite, chuva, pedestre e carro parado
À noite, radar e têm a vantagem de não depender da iluminação visível da mesma forma que uma câmera. Em chuva forte ou neblina, estudos experimentais e revisões mostram degradação assimétrica: câmeras perdem contraste e visibilidade, pode sofrer com espalhamento e atenuação, enquanto radar tende a ser mais robusto, embora também possa produzir ruído e reflexões indesejadas.
Diante de um pedestre, a câmera oferece grande valor semântico para reconhecer a pessoa e o contexto; o radar acrescenta distância e movimento; o acrescenta geometria e posição. Diante de um carro parado, o desafio muda: o radar detecta alvos estáticos, mas o software precisa separar aquilo que realmente bloqueia a trajetória de guard-rails, placas, pontes e outras estruturas. É aí que contexto visual e geometria podem complementar a medição de radar.
Uma faixa apagada expõe outra diferença. Marcações viárias são principalmente informação visual, portanto a câmera costuma ser central para e centralização. Sistemas modernos podem usar bordas da pista, veículos estacionados, barreiras e outras pistas para estimar a área trafegável. Radar não foi feito para ler tinta no asfalto, e o quanto o ajuda depende do sensor e da implementação.
E quando o funciona só com câmera?
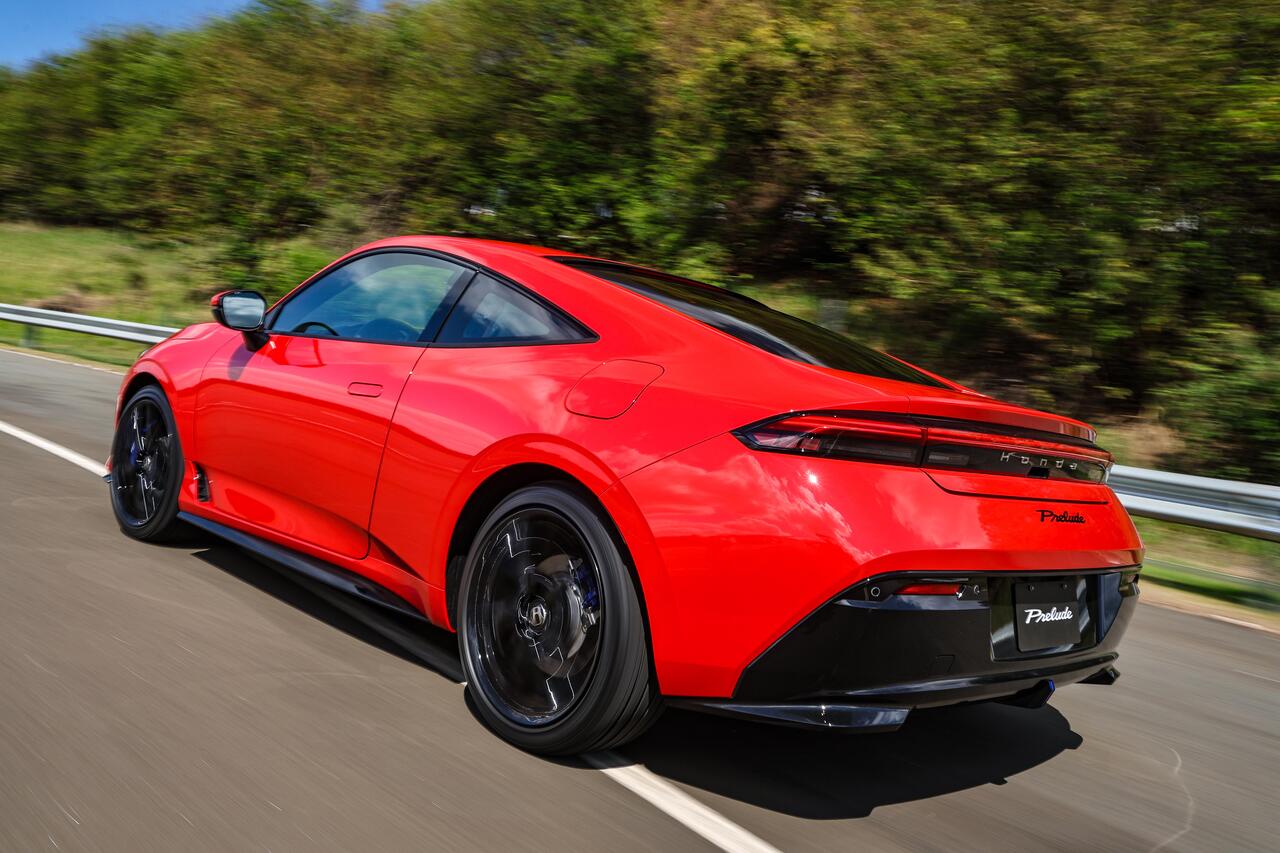
Essa questão tem aparecido bastante no mercado brasileiro, onde o publico ainda é menos exigente com tecnologias de assistência. A Honda, por exemplo, usa o sistema HONDA SENSING com uma câmera monocular de detecção dianteira e inclui entre suas funções o com assistente de condução em baixa velocidade, além de frenagem autônoma (CMBS) e permanência em faixa (LKAS). A Bosch também oferece uma arquitetura de entrada, a Ally.Move, que pode ser configurada como solução puramente baseada em câmera e ampliada com radares.
Há uma vantagem industrial clara: menos sensores podem reduzir custo, fiação, integração e calibração. O compromisso é a diversidade física da percepção. Numa arquitetura câmera mais radar, o sistema dispõe de uma segunda modalidade que mede diretamente distância e velocidade relativa mesmo quando a imagem perde qualidade. Num sistema exclusivamente visual, essas grandezas precisam ser estimadas a partir das imagens e do movimento, sem essa medição independente de radar.
Isso não permite concluir que um monocular seja ruim. O desempenho depende de treinamento, validação, software, condições de uso e estratégia de segurança.
O cérebro importa tanto quanto os olhos
Sensor não é sinônimo de capacidade. Um carro pode reunir câmera, radar e e ainda interpretar mal uma situação; outro pode usar uma arquitetura mais simples e funcionar muito bem dentro do domínio para o qual foi projetado. A fusão sensorial ganha valor porque diferentes princípios físicos podem confirmar, complementar ou contestar a mesma cena.